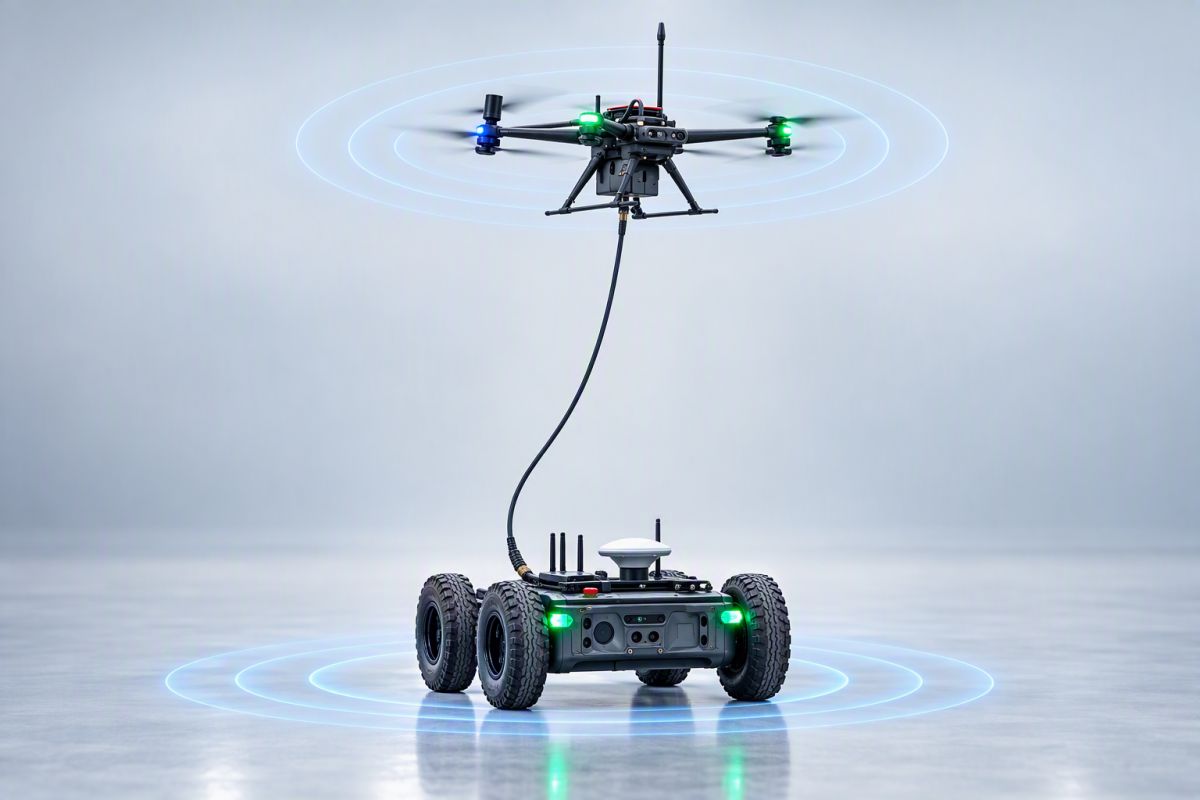
Safe planning for a tethered quadrotor-rover system under parametric uncertainty
When
Friday 25 September 2026
· 13:00–15:30
Where
Pendulum 3.26
Speaker
R
Rik Tieben
Host